- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
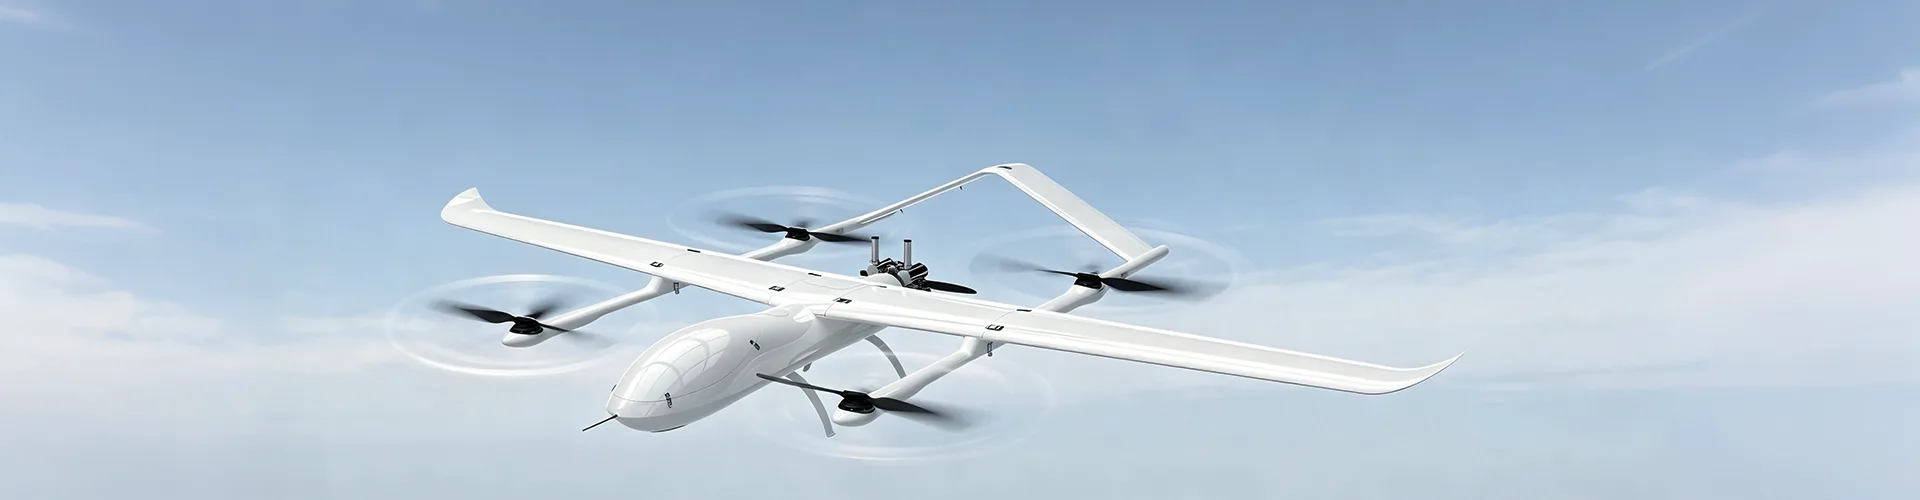
Kaip bepiločių orlaivių kroviniai pramoninius UAV paverčia į užduotis orientuotomis platformomis?
A Drono naudingoji apkrova sistema nustato, ką pramoninis UAV gali pajusti, išmatuoti, nešiotis ar veikti atliekant konkrečią užduotį. Vietoj to, kad orlaivis būtų traktuojamas kaip paprasta skraidanti kamera, šiuolaikinėje UAV kūrime skrydžio platforma vis dažniau derinama su specialia įranga, pvz., matomos šviesos kameromis, terminio vaizdo sistemomis, LiDAR, žemės ūkio paskirstymo įrenginiais, medžiagų apdorojimo įranga, aplinkos jutikliais, apšvietimo įrenginiais, ryšio moduliais ir išmaniąja vaizdo analizės įranga. Todėl renkantis tinkamą naudingąją apkrovą reikia atkreipti dėmesį į jutiklio paskirtį, fizinį dydį, svorį, energijos poreikį, montavimo būdą, duomenų reikalavimus ir veikimo aplinką. Tinkamai integruota naudingoji apkrova gali paversti bendrą orlaivį praktiškesne platforma žvalgyboms, tikrinimui, žemės ūkiui, infrastruktūros darbams, aplinkos stebėjimui ir kitoms specializuotoms programoms.
Turinys
Spustelėkite skyrių, kad pereitumėte tiesiai į atitinkamą techninę diskusiją.
- 1. Kas lemia UAV naudingojo krovinio vaidmenį?
- 2. Kaip jutiklių ir kartografavimo sistemos palaiko pramoninį darbą?
- 3. Kada matomos šviesos fotoaparatai yra tinkamas pasirinkimas?
- 4. Kaip šiluminis vaizdavimas atskleidžia sąlygas, kurių fotoaparatai gali praleisti?
- 5. Kada reikėtų atsižvelgti į LiDAR UAV žemėlapių sudarymui?
- 6. Kaip funkcinė įranga gali išplėsti UAV galimybes?
- 7. Kaip UAV gali palaikyti aplinkos stebėjimą?
- 8. Kaip pažangi analizė pagerina naudingosios apkrovos naudojimą?
- 9. Į ką reikėtų atsižvelgti integruojant naudingosios apkrovos įrangą?
- 10. Kaip pirkėjai turėtų pasirinkti tinkamą konfigūraciją?
- 11. Kaip vystosi naudingosios apkrovos sistemos pramoninėms reikmėms?
- 12. Dažnai užduodami klausimai
What Determines the Role of a UAV Payload?
Naudingoji apkrova yra UAV sistemos dalis, kuri tiesiogiai sąveikauja su operacine užduotimi. Lėktuvas suteikia skrydžio platformą, o naudingoji apkrova – jutimo, matavimo, transportavimo, ryšio ar veikimo funkciją, reikalingą konkrečiai programai.
Šis ryšys yra svarbus, nes du orlaiviai su panašiomis skrydžio charakteristikomis gali atlikti visiškai skirtingus darbus, kai juose sumontuota skirtinga įranga. Kameros platforma gali būti tinkama vizualiai apžiūrėti, o termovizinis įrenginys gali pateikti informaciją apie temperatūrą. LiDAR sistema gali rinkti trimačius erdvinius duomenis, o medžiagų tvarkymo priedas gali perkelti įrangą iš vienos vietos į kitą.
Todėl naudingo krovinio pasirinkimas prasideda nuo klausimo, kokią informaciją ar fizinę užduotį turi palaikyti orlaivis. Apibrėžus užduotį, įrangą galima pasirinkti pagal reikiamą duomenų tipą, tikslumą, aprėptį, svorį, energijos suvartojimą, montavimo būdą ir darbo aplinką.
Jutimas Surenka vaizdinę, šiluminę, erdvinę, aplinkos ar kitą su užduotimi susijusią informaciją iš veikimo zonos.
Operacija Leidžia orlaiviui atlikti apibrėžtą fizinę funkciją, pvz., purkšti, sėti, kelti, apšviesti ar susisiekti.
Analizė Apdoroja surinktus duomenis, kad nustatytų iš anksto nustatytas sąlygas, matavimus ar modelius, kuriems reikia daugiau dėmesio.
Naudingosios apkrovos parinkimas turi atitikti veiklos tikslą
Naudingas atspirties taškas yra apibrėžti skrydžio reikalingus rezultatus. Jei laukiamas didelės raiškos vaizdas, gali pakakti tinkamos matomos šviesos kameros. Jei tikslas yra aptikti šilumos skirtumus, terminis vaizdas gali būti tinkamesnis. Kai reikalinga tiksli trimatė informacija, LiDAR gali būti tinkamesnis duomenų šaltinis.
Tas pats principas taikomas ir eksploatacinei įrangai. Žemės ūkio darbams reikalinga kitokia naudingojo krovinio architektūra nei medžiagų transportavimui ar aplinkos mėginių ėmimui. Visų naudingųjų krovinių traktavimas kaip keičiama įranga gali sukelti išvengiamų integravimo problemų, nes kiekviena kategorija turi skirtingus mechaninius ir elektrinius reikalavimus.
- Prieš pasirinkdami įrangą, apibrėžkite užduotį.
- Nustatykite reikalingos informacijos ar fizinio veiksmo tipą.
- Patikrinkite naudingosios apkrovos masę pagal orlaivio pajėgumą ir varomosios jėgos reikalavimus.
- Peržiūrėkite orlaivio elektros sistemos naudingosios apkrovos galios reikalavimus.
- Apsvarstykite montavimo padėtį, balansą, duomenų ryšius ir prieigą prie priežiūros.
Pagrindinis principasNaudingoji apkrova turėtų būti parinkta aplink užduotį. Tada orlaivis, naudingoji apkrova, maitinimo sistema ir tvirtinimo konstrukcija turi būti suderinti kaip viena darbo konfigūracija.
Kaip jutimo ir kartografavimo sistemos palaiko pramoninį darbą?
Jutimo ir kartografavimo įranga suteikia informacijos sluoksnį daugeliui pramoninių UAV programų. Užuot pasikliavę vien tiesioginiu stebėjimu iš žemės, operatoriai gali rinkti struktūrizuotą informaciją iš vietų, kurias sunku, daug laiko arba neefektyvu apžiūrėti rankiniu būdu.
Skirtingi jutikliai gamina skirtingų formų duomenis. Matomos šviesos kameros pateikia vaizdus ir vaizdo įrašus. Šiluminė įranga nustato temperatūros modelius. LiDAR generuoja erdvinius matavimus ir taškų debesies duomenis. Tinkama technologija priklauso nuo to, ko reikia laikytis ir kaip informacija bus panaudota po skrydžio.
| Įrangos tipas | Pirminiai duomenys | Tipiškas pramoninis naudojimas |
|---|---|---|
| Matomos šviesos kamera | Didelės raiškos vaizdai ir vaizdo įrašai | Infrastruktūros apžiūra, objektų stebėjimas, žemės ūkio monitoringas, vizualinė dokumentacija |
| Terminis vaizdavimas | Temperatūros pasiskirstymas ir šiluminiai modeliai | Įrangos būklės patikra, fotovoltinė apžiūra, elektros komponentų įvertinimas |
| LiDAR | Trimačiai erdviniai matavimai | Vietovės žemėlapių sudarymas, pastatų modeliavimas, kasyklų tyrinėjimas, upių ir aikštelių matavimas |
| Aplinkos jutiklis | Dujų, dulkių, vandens ar kiti aplinkos duomenys | Aplinkos monitoringas, pramoninės teritorijos vertinimas, lauko duomenų rinkimas |
Kodėl negalima paprasčiausiai pakeisti skirtingų jutiklių
Kiekvienas jutiklis matuoja skirtingą fizinę charakteristiką. Matomos šviesos kamera gali parodyti komponento išvaizdą, tačiau ji tiesiogiai nepateikia temperatūros informacijos. Šiluminė kamera gali rodyti neįprastą karščio modelį, tačiau ji nebūtinai užtikrina tokio pat vaizdo detalumo lygį kaip didelės raiškos kamera.
LiDAR vėl veikia kitaip. Jis matuoja erdvinę informaciją ir gali sukurti trimačius reljefo ir struktūrų vaizdus. Dėl to ji vertinga, kai užduotis priklauso nuo geometrijos, atstumo, aukščio, tūrio ar paviršiaus struktūros, o ne tik nuo vizualinės išvaizdos.
Kelių duomenų šaltinių derinimas
Kai kurios pažangios programos sujungia kelių tipų jutiklius viename orlaivyje arba keliuose skrydžiuose. Pavyzdžiui, matomi vaizdai gali suteikti vaizdinį kontekstą, o šiluminė informacija išryškina temperatūros anomalijas. Tada erdviniai duomenys gali pridėti tikslios geometrinės informacijos prie tos pačios patikros darbo eigos.
Tokie deriniai gali pagerinti surinktos informacijos išsamumą, tačiau taip pat sukuria papildomus integravimo reikalavimus. Orlaiviui reikia pakankamos naudingosios apkrovos, galios, montavimo erdvės, ryšio sąsajų ir kombinuotos įrangos skrydžio stabilumo.
Kada matomos šviesos fotoaparatai yra tinkamas pasirinkimas?
Matomos šviesos kameros išlieka viena iš plačiausiai taikomų naudingosios apkrovos tipų, nes daugelis pramoninių užduočių prasideda nuo vaizdinės informacijos. Didelės raiškos vaizdai ir vaizdo įrašai gali dokumentuoti konstrukcijų, mašinų, žemės ūkio plotų, pastatų ir kitos fizinės aplinkos būklę.
Infrastruktūros darbams atlikti detalūs vaizdai gali padėti operatoriams apžiūrėti matomo paviršiaus sąlygas kitu kampu ar atstumu. Pramonės objektai gali naudoti vaizdus iš oro, kad galėtų stebėti išorines konstrukcijas, stogo vietas, įrangos vietas ar kitas sritis, kurias gali būti nepatogu nuolat tirti nuo žemės.
Rezoliucija turi būti suderinta su užduotimi
Didesnės skiriamosios gebos kamera gali užfiksuoti daugiau vizualinių detalių, tačiau skiriamoji geba turėtų būti vertinama kartu su skrydžio aukščiu, matymo lauku, judėjimu, apšvietimu, saugojimo reikalavimais ir tikruoju tikrinimo tikslu.
Pavyzdžiui, atliekant plataus ploto žemės ūkio stebėjimo užduotį, pirmenybė gali būti teikiama aprėpčiai ir nuosekliam vaizdų gavimui, o atliekant išsamų struktūrinį patikrinimą gali prireikti išsamesnės vaizdo detalės iš arčiau veikiančio atstumo.
Vaizdo įrašai ir nejudantys vaizdai naudojami skirtingiems tikslams
Vaizdo įrašas gali teikti nuolatinę vaizdinę informaciją skrydžio metu ir gali būti naudingas atliekant dinamines tikrinimo darbo eigas arba stebint tiesioginį vaizdą. Nejudantys vaizdai gali pateikti labai detalius įrašus, kad būtų galima vėliau analizuoti, išmatuoti, palyginti ar dokumentuoti.
Tinkamas vaizdo režimas priklauso nuo užduoties. Kai kurioms programoms gali būti naudinga ir viena, ir kita, ypač kai operatoriams reikia tiesioginės situacijos informacijos, o vėliau reikia išsamių įrašų.
- Infrastruktūra:Palaiko vizualinį išorinių paviršių ir konstrukcinių sąlygų patikrinimą.
- Pramoniniai įrenginiai:Pateikiamas stogų, įrangos zonų ir sunkiai pasiekiamų vietų vaizdas iš oro.
- Žemės ūkis:Palaiko pasėlių stebėjimą ir vizualinį lauko sąlygų įvertinimą.
- Bendra dokumentacija:Sukuria pakartojamus vaizdinius apibrėžtų sričių ar išteklių įrašus.
Tvirtinimo stabilumas taip pat turi įtakos vaizdo kokybei
Aukštos kokybės kamera negali visiškai kompensuoti nestabilaus įrengimo. Variklių ir besisukančių komponentų vibracija gali turėti įtakos surinktų vaizdų kokybei, ypač kai užduočiai atlikti reikia smulkių vaizdinių detalių.
Todėl kameros montavimas, orlaivio konstrukcija, vibracijos valdymas, skrydžio elgsena ir veikimo greitis turėtų būti vertinami kartu. Naudingasis krovinys yra naudingas tik tada, kai surinkti duomenys yra pakankamai aiškūs numatytai analizei.
Kaip šiluminis vaizdavimas atskleidžia sąlygas, kurių fotoaparatai gali praleisti?
Terminis vaizdavimas suteikia kitokią informaciją nei įprasta vaizdinė fotografija. Užuot pasikliavę matoma šviesa, šiluminiai jutikliai nustato infraraudonosios spinduliuotės pokyčius, susijusius su paviršiaus temperatūra.
Dėl to šiluminė įranga gali būti naudinga, kai turto būklė yra susijusi su šilumos paskirstymu. Nenormaliai veikiantis elektrinis komponentas gali sukelti vietinį temperatūros padidėjimą. Fotovoltinė instaliacija gali rodyti temperatūros skirtumus tarp modulių. Pramoninė įranga taip pat gali sukurti šiluminius modelius, kurie patikros metu suteikia papildomos informacijos.
Šiluminiai duomenys prideda dar vieną patikrinimo lygmenį
Vaizdinė ir šiluminė informacija gali papildyti viena kitą. Matomas vaizdas gali parodyti fizinę komponento išvaizdą, o šiluminis vaizdas gali parodyti, ar dalis to komponento turi skirtingą temperatūros modelį.
Dėl to šiluminė įranga yra ypač naudinga, kai problemos negalima patikimai nustatyti vien pagal išvaizdą. Tačiau šiluminius rodmenis vis tiek reikia interpretuoti atsižvelgiant į įrangą, aplinką, paviršiaus charakteristikas ir matavimo sąlygas.
Energijos infrastruktūra
Terminis vaizdavimas gali padėti nustatyti elektrinių komponentų ir kitos įrangos temperatūrų skirtumus, kai dėl neįprastos šilumos gali prireikti tolesnio patikrinimo.
Fotovoltinės sistemos
Saulės modulių temperatūros modeliai gali suteikti papildomos informacijos tikrinant iš oro.
Pramoninės mašinos
Šiluminiai vaizdai gali papildyti vizualinį patikrinimą, kai įrangos būklė yra susijusi su neįprasta šilumos gamyba.
Kombinuotas patikrinimas
Matomieji ir šiluminiai jutikliai gali būti naudojami kartu, kai reikia įvertinti fizinę išvaizdą ir temperatūros elgseną.
Aplinkos sąlygos vis dar svarbios
Terminis vaizdavimas neveikia nepriklausomai nuo supančios aplinkos. Oras, paviršiaus savybės, matavimo atstumas ir šilumos mainai gali turėti įtakos jutiklio stebėjimui.
Dėl šios priežasties šiluminė patikra turi turėti aiškiai apibrėžtas veikimo sąlygas ir aiškinimo metodus. Naudingoji apkrova pateikia duomenis, o tikrinimo darbo eiga nustato, kaip tie duomenys turi būti įvertinti.
Kada reikėtų apsvarstyti LiDAR UAV žemėlapių sudarymui?
LiDAR tampa vertinga, kai užduotis priklauso nuo tikslios erdvinės informacijos, o ne vien nuo vizualinės išvaizdos. Jis gali rinkti atstumo matavimus ir generuoti taško debesies duomenis, kurie palaiko trimačius reljefo, struktūrų ir kitos aplinkos vaizdus.
Dėl to LiDAR tinka naudoti, pavyzdžiui, kasyklų tyrinėjimui, pastatų modeliavimui, reljefo žemėlapiams, statybų matavimams ir upių ar vietovių tyrimams.
Trimatė informacija keičia darbo eigą
Traditional photographs provide two-dimensional image information. LiDAR adds depth and distance measurements, allowing software to reconstruct spatial relationships within the surveyed area.
Pastatui tai gali padėti sukurti trimatį modelį. Vietovėje jis gali pateikti aukščio informaciją. Kasykloje ar pramoninėje vietoje jis gali padėti matuoti paviršius, šlaitus ir erdvinius ryšius.
| Užduotis | Naudinga erdvinė išvestis | Galimas pritaikymas |
|---|---|---|
| Vietovės tyrimas | Informacija apie aukštį ir paviršių | Aikštelės planavimas, reljefo analizė, maršruto planavimas |
| Pastatų modeliavimas | Trimatės struktūros duomenys | Skaitmeninis modeliavimas ir matmenų analizė |
| Kasyklų kartografavimas | Paviršiaus geometrija ir erdviniai matavimai | Apžvalgos ir objekto dokumentacija |
| Upės tyrimas | Erdvinė ir reljefo informacija aplink vandens kelius | Aikštelės matavimas ir aplinkos vertinimas |
LiDAR reikalauja tinkamo skrydžio planavimo
Duomenų kokybė priklauso ne tik nuo paties jutiklio, bet ir nuo skrydžio trajektorijos, darbinio aukščio, orlaivio stabilumo, aplinkos sąlygų ir duomenų apdorojimo metodų.
Orlaivis turi palaikyti tinkamas skrydžio sąlygas, kad jutiklis galėtų rinkti nuoseklius erdvinius matavimus. Tada gautus duomenis reikia apdoroti į projekto reikalaujamą formatą, pvz., taškinius debesis, reljefo modelius ar trimačius statinius.
Kai šie elementai yra suderinti, LiDAR gali pateikti išsamesnį erdvinį vaizdą apie sritis, kuriose rankinis matavimas būtų sudėtingas arba neefektyvus.
Kaip funkcinė įranga gali išplėsti UAV galimybes?
Ne kiekvienas naudingas krovinys yra skirtas informacijai rinkti. Kai kurie yra skirti atlikti fizinę operaciją arba palaikyti apibrėžtą darbo eigą ant žemės.
Funkcinių naudingų krovinių kategorijų pavyzdžiai yra žemės ūkio paskirstymo įranga, medžiagų kėlimo sistemos, apšvietimo moduliai ir ryšių įranga. Jie pakeičia UAV vaidmenį iš stebėjimo platformos į į užduotis orientuotą oro įrankį.
Žemės ūkio purškimas ir sėjimas
Žemės ūkio įranga gali apimti tikslias purškimo sistemas, medžiagų paskirstymo dėžes ir sėjimo įrenginius. Šios sistemos skirtos kontroliuojamam paskirstymui, o ne paprastam konteinerio transportavimui.
Orlaivis turi atsižvelgti į naudingosios apkrovos masę, skysčio ar medžiagos tūrį, paskirstymo mechanizmą, galios reikalavimus ir veikimo modelį. Vienodas pritaikymas priklauso ir nuo naudingosios apkrovos mechanizmo, ir nuo orlaivio valdymo būdo.
Medžiagų kėlimas ir transportavimas
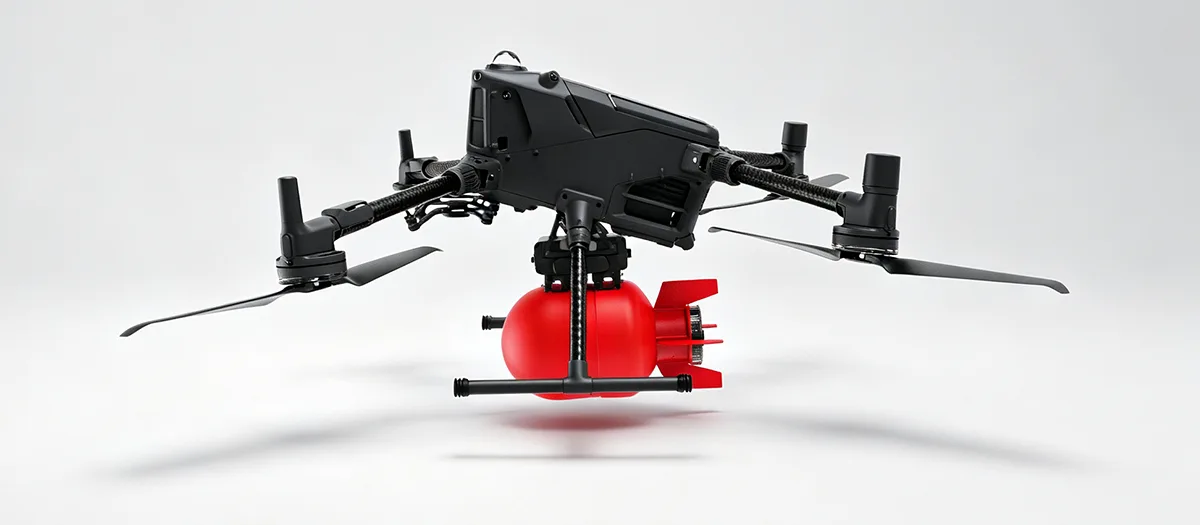
Medžiagų tvarkymo įranga gali leisti orlaiviui perkelti lengvus įrankius, komponentus ar priežiūros medžiagas į vietas, kurias gali būti sunku pasiekti tiesiai nuo žemės.
Mechaninė konstrukcija turi išlaikyti numatytą apkrovą, išlaikant orlaivio pusiausvyrą. Kuriant konfigūraciją reikia atsižvelgti į apkrovos vietą, tvirtinimo taškus, konstrukcijos stiprumą ir atleidimo ar valdymo mechanizmus.
Apšvietimo ir ryšio įranga
Didelio intensyvumo apšvietimas gali padėti atlikti nakties patikrinimą, techninę priežiūrą ir kitas darbo sąlygas esant prastam apšvietimui. Ryšio įranga gali užtikrinti balso perdavimą realiuoju laiku, kai operatoriams reikia bendrauti su žmonėmis, esančiais toliau nuo įprastos valdymo padėties.
Šie naudingieji kroviniai parodo, kodėl orlaivis turėtų būti laikomas visa sistema. Apšvietimas padidina elektros poreikį. Ryšio įranga papildo elektros ir duomenų reikalavimus. Kėlimo įranga keičia konstrukcinę apkrovą. Žemės ūkio įranga veikia orlaivio masę viso veikimo metu.
Purškimas ir sėjimas Sujungia kontroliuojamą medžiagų paskirstymą su žemės ūkio operacijoms tinkama orlaivio platforma.
Medžiagų tvarkymas Naudoja specialias konstrukcijas, kad būtų lengviau transportuoti lengvus įrankius ir medžiagas į pasirinktas vietas.
Apšvietimas ir komunikacija Prideda apšvietimo arba balso ryšio funkcijas, skirtas konkrečioms tikrinimo, priežiūros ir eksploatavimo darbo eigoms.
Funkcinėms naudingosioms apkrovoms reikia daugiau nei montavimo vietos
Naudingasis krovinys, atliekantis fizinę funkciją, veikimo metu gali sukurti dinamines apkrovas. Purškimo prietaisas keičia savo masę, kai sunaudojama medžiaga. Kėlimo priedas keičia orlaivio apkrovą, kai daiktas pakeliamas arba paleidžiamas.
Šie pakeitimai reiškia, kad kūrėjai turi įvertinti veikimo seką, o ne tik statinį naudingosios apkrovos svorį. Gali būti paveikta mechaninė konstrukcija, varomoji galia, valdymo reakcija, akumuliatoriaus talpa ir svorio centras.
Kaip UAV gali palaikyti aplinkos stebėjimą?
Aplinkos naudingosios apkrovos leidžia orlaiviams rinkti informaciją iš pramoninių objektų, vandens kelių, žemės ūkio zonų ir kitų vietų, kur reikalingi paskirstyti matavimai.
Priklausomai nuo įrangos, UAV gali turėti dujų aptikimo jutiklius, dulkių stebėjimo įrenginius, vandens mėginių ėmimo įrangą ar kitus specializuotus jutiklius. Lėktuvas suteikia mobilumą, o naudingoji apkrova – matavimo funkciją.
Dujų ir oro kokybės stebėjimas
Dujų aptikimo įranga gali rinkti informaciją pasirinktose vietose aplink pramoninius objektus ar kitas vietas, kuriose reikia įvertinti oro sąlygas. Mobilumas iš oro gali padėti operatoriams apžiūrėti kelias vietas fiziškai neįeinant į kiekvieną sritį.
Norint užtikrinti patikimą stebėjimą, jutiklis turi būti naudojamas pagal nurodytas matavimo sąlygas. Aukštis, oro srautas, jutiklio atsakas, mėginių ėmimo metodas ir skrydžio trajektorija gali turėti įtakos surinktiems duomenims.
Vandens kokybės mėginių ėmimas
Vandens mėginių ėmimo įranga gali būti naudojama ten, kur reikia paimti mėginius arba matavimus iš pasirinktų vietų prie upių, rezervuarų ar kitų vandens telkinių. Lėktuvas gali pasiekti vietas, į kurias gali būti nepatogu patekti tiesiai iš kranto.
Projektuojant naudingą apkrovą reikia atsižvelgti į mėginių ėmimo metodą, konteinerio talpą, tvirtinimo struktūrą ir orlaivio bei vandens aplinkos sąveiką.
Dulkių ir kietųjų dalelių stebėjimas
Oro matavimo įranga taip pat gali padėti stebėti dulkių ar kitų kietųjų dalelių sąlygas. Tikslas yra ne tik surinkti rodmenis, bet ir sukurti pakartojamą matavimo procesą nustatytose vietose ir veikimo sąlygomis.
- Apibrėžkite aplinkos parametrą, kurį reikia matuoti.
- Pasirinkite jutiklį, atitinkantį reikiamą matavimo diapazoną ir pritaikymą.
- Suplanuokite skrydžio trajektorijas ir mėginių ėmimo vietas aplink stebėjimo tikslą.
- Atsižvelkite į orą, oro srautą, temperatūrą ir kitus aplinkos kintamuosius.
- Apibrėžkite, kaip surinkti duomenys bus saugomi, apdorojami ir interpretuojami.
Svarbu duomenų kokybėJutiklis gali pateikti naudingos informacijos tik tada, kai yra tinkamai suderintos jo veikimo sąlygos, įrengimas, mėginių ėmimo metodas ir duomenų apdorojimo eiga.
Kaip išmanioji analizė pagerina naudingosios apkrovos naudojimą?
Duomenų rinkimas yra tik viena patikrinimo darbo eigos dalis. Didėjant vaizdų ir jutiklių duomenų rinkiniams, automatizuota analizė gali padėti operatoriams efektyviau nustatyti iš anksto nustatytas sąlygas.
Dirbtinio intelekto pagrindu sukurtus vaizdo analizės modulius galima naudoti su tinkamomis kameromis, kad būtų galima nustatyti tokias sąlygas kaip paviršiaus įtrūkimai, matomi linijų pažeidimai, įrangos anomalijas arba iš anksto nustatyti regėjimo nelygumai. Tikslas yra paversti neapdorotus vaizdo duomenis į informaciją, kuri gali padėti priimti sprendimus dėl patikrinimo.
Nuo vaizdų rinkinio iki būklės atpažinimo
Atliekant įprastą tikrinimo darbo eigą, skrydis gali sukurti daug vaizdų, kuriuos vėliau reikės peržiūrėti rankiniu būdu. Išmanusis analizės modulis gali apdoroti surinktus vaizdus ir pažymėti sritis, atitinkančias iš anksto nustatytus atpažinimo kriterijus.
Tai nepanaikina žmogaus peržiūros poreikio. Vietoj to jis gali padėti organizuoti didelius tikrinimo duomenų kiekius ir nukreipti dėmesį į vaizdus ar vietas, kurias reikia atidžiau ištirti.
Analizė realiuoju laiku ir po skrydžio
Priklausomai nuo sistemos architektūros, analizė gali būti atliekama skrydžio metu arba surinkus duomenis. Apdorojimas realiuoju laiku gali suteikti greitesnę informaciją, kai reikia nedelsiant priimti sprendimus. Apdorojimas po skrydžio gali palaikyti išsamesnę analizę naudojant didesnius duomenų rinkinius ir papildomus skaičiavimo išteklius.
Duomenų rinkimas
Jutiklis fiksuoja vaizdus arba matavimus pagal skrydžio planą ir užduoties reikalavimus.
Duomenų patikra
Sistema apdoroja surinktą informaciją ir nustato iš anksto nustatytus modelius arba sąlygas.
Rezultatų organizavimas
Galimos problemos gali būti sugrupuotos pagal vietą, įrangą, vaizdą ar kitus projekto nustatytus kriterijus.
Žmogaus patikrinimas
Operatoriai gali peržiūrėti pažymėtą informaciją ir nuspręsti, ar reikalinga papildoma patikra.
Integracija lemia praktinį naudingumą
Išmaniajam moduliui reikia prieigos prie tinkamų vaizdo duomenų, tinkamų skaičiavimo išteklių, suderinamų sąsajų ir tinkamo montavimo. Orlaivis taip pat turi palaikyti skrydžio sąlygas, kurios leistų jutikliui rinkti naudingą informaciją.
Todėl dirbtinio intelekto funkcijos neturėtų būti vertinamos atskirai nuo fotoaparato, orlaivio, duomenų ryšio, maitinimo sistemos ir apdorojimo darbo eigos. Praktinė vertė kyla iš to, kaip šios dalys veikia kartu.
Į ką reikėtų atsižvelgti integruojant naudingosios apkrovos įrangą?
Naudingosios apkrovos integravimas prasideda nuo mechaninio suderinamumo, bet apima elektrinius, konstrukcinius, valdymo, šiluminius ir duomenų aspektus. Naudingasis krovinys gali tinkamai veikti ant laboratorijos stendo ir vis tiek jį reikia pakeisti, kad jis galėtų patikimai veikti orlaivyje.
Svoris ir svorio centras
Naudingojo krovinio masė tiesiogiai prisideda prie bendro orlaivio eksploatacinio svorio. Dar svarbiau, kad šios masės vieta turi įtakos orlaivio svorio centrui.
Naudingasis krovinys, sumontuotas toli nuo orlaivio centro, gali sukelti kitokį efektą nei tas, kuris sumontuotas arti jo, net jei abiejų naudingųjų krovinių masė yra vienoda. Todėl projektuojant konstrukciją reikia atsižvelgti į montavimo padėtį.
Galios reikalavimai
Kai kurių naudingųjų krovinių elektros energijos poreikis yra palyginti mažas, o kitiems gali prireikti didelės galios. Apšvietimo sistemos, maitinami mechanizmai, skaičiavimo moduliai ir tam tikri jutikliai gali padidinti orlaivio elektros apkrovą.
Orlaivio baterija ir energijos paskirstymo sistema turi atsižvelgti į šį papildomą reikalavimą. Priešingu atveju naudingoji apkrova gali turėti įtakos visos platformos veikimui.
Montavimas ir vibracija
Tvirtinimo konstrukcija turi išlaikyti naudingą apkrovą saugiai, tuo pačiu apribodama nereikalingą judėjimą. Fotoaparatų ir kitų tikslumo jutiklių vibracija gali turėti įtakos duomenų kokybei. Funkcinės įrangos atveju struktūrinis judėjimas gali turėti įtakos fizinės operacijos tikslumui.
Duomenų ir ryšių sąsajos
Šiuolaikinės naudingosios apkrovos gali generuoti didelius vaizdo failus, tiesioginį vaizdo įrašą, jutiklių matavimus ar kitą struktūrizuotą informaciją. Todėl ryšio architektūra turi palaikyti reikiamą duomenų srautą tarp naudingosios apkrovos, orlaivio, antžeminės įrangos arba lėktuve esančios apdorojimo sistemos.
| Integracijos sritis | Key Question | Galimas poveikis |
|---|---|---|
| Svoris | Ar orlaivis gali išlaikyti visą naudingojo krovinio masę? | Įtakoja bendrą orlaivio apkrovą ir varomosios jėgos poreikį |
| Gravitacijos centras | Kur yra naudingas krovinys? | Gali turėti įtakos orlaivio pusiausvyrai ir skrydžio elgsenai |
| Galia | Kiek elektros energijos reikia įrangai? | Keičia bendrą elektros apkrovą ir akumuliatoriaus reikalavimus |
| Montavimas | Kaip įranga pritvirtinama ir stabilizuojama? | Įtakoja konstrukcijos vientisumą, vibraciją ir duomenų kokybę |
| Duomenų sąsaja | Kaip informacija perduodama ar saugoma? | Nustato komunikacijos ir apdorojimo reikalavimus |
| Priežiūra | Ar galima efektyviai pasiekti įrangą ir ją pakeisti? | Turi įtakos eksploatavimo patogumui ir eksploatavimo patogumui |
Integracija turėtų būti peržiūrėta prieš gaminant
Paprastai lengviau išspręsti sąsajos problemas, kol nėra galutinai parengta orlaivio konstrukcija ir naudingosios apkrovos tvirtinimo sistema. Brėžiniai, įrangos matmenys, jungčių vietos, galios specifikacijos, tvirtinimo taškai ir veikimo reikalavimai suteikia naudingą techninę bazę.
Kai šios detalės apibrėžiamos anksti, konstrukcinės dalys ir elektrinės sąsajos gali būti kuriamos aplink įrangą, o ne vėliau pakartotinai modifikuojamos.
Kaip pirkėjai turėtų pasirinkti tinkamą konfigūraciją?
Naudingosios apkrovos pasirinkimas turėtų būti pagrįstas faktine užduotimi ir visa UAV konfigūracija. Techniškai pažangus jutiklis vis tiek gali būti netinkamas, jei jis yra per sunkus, sunaudoja per daug energijos, negali būti tinkamai sumontuotas arba sukuria duomenis, kurie neatitinka numatytos darbo eigos.
Pradėkite nuo išvesties
Apibrėžkite, ko operatoriui reikia po skrydžio. Ar tikslas yra didelės raiškos vaizdas, temperatūros žemėlapis, trimatis modelis, aplinkos matavimas, fizinė operacija ar kelių išėjimų derinys?
Šis klausimas susiaurina įrangos kategoriją prieš nagrinėjant detalesnes specifikacijas.
Peržiūrėkite orlaivių ribas
Patikrinkite didžiausią naudingosios apkrovos masę, montavimo erdvę, turimą galią, orlaivio matmenis, skrydžio elgesį ir visus esamos konstrukcijos apribojimus.
Apsvarstykite darbo aplinką
Temperatūra, dulkės, drėgmė, vibracija, vėjas, apšvietimas, reljefas ir darbinis aukštis gali turėti įtakos įrangos veikimui. Naudingoji apkrova turi atitikti sąlygas, kuriomis jis bus faktiškai naudojamas.
Įvertinkite duomenų darbo eigą
Jutiklio pasirinkimas turėtų apimti visą informacijos grandinę. Apsvarstykite, kaip duomenys bus fiksuojami, saugomi, perduodami, apdorojami, peržiūrimi ir archyvuojami.
- Užduotis:Kokios fizinės operacijos ar informacijos reikia?
- Mišios:Koks yra visas įrangos ir priedų svoris?
- Galia:Kokio elektros įvesties reikia normaliai veikiant?
- Matmenys:Kokia tvirtinimo vieta yra orlaivyje?
- Aplinka:Kokios temperatūros, vibracijos, apšvietimo ir oro sąlygos numatomos?
- Duomenys:Kokia informacija turi būti renkama ir kaip ji bus tvarkoma?
| Atrankos faktorius | Ką apibrėžti | Kodėl tai svarbu |
|---|---|---|
| Taikymas | Apžiūra, kartografavimas, žemės ūkis, monitoringas, transportavimas ar kita užduotis | Nustato pagrindinę naudingosios apkrovos kategoriją |
| Naudingos apkrovos masė | Bendra įranga ir montavimo svoris | Turi atitikti orlaivį ir varomąją galią |
| Galia | Įtampa ir numatomas elektros poreikis | Turi būti suderinamas su UAV maitinimo sistema |
| Montavimas | Fizinė sąsaja ir įrangos padėtis | Įtakoja struktūrą, stabilumą ir priežiūrą |
| Duomenų išvestis | Vaizdai, šiluminė informacija, taškiniai debesys, jutiklių rodmenys arba veikimo rezultatai | Nustato tolesnio apdorojimo darbo eigą |
Kaip vystosi naudingosios apkrovos sistemos pramoninėms reikmėms?
UAV naudingosios apkrovos technologijos kūrimas vis labiau orientuojamas į keturias praktines kryptis: mažesnė įranga, didesnis jutimo tikslumas, išmanesnis duomenų apdorojimas ir glaudesnė integracija su orlaiviu.
Miniatiūrizavimas gali leisti naudingą įrangą įdiegti mažesniuose orlaiviuose arba leisti vienoje platformoje sujungti kelis įrenginius. Sumažintas dydis taip pat gali supaprastinti mechaninį integravimą, kai montavimo vieta yra ribota.
Didesnis jutimo tikslumas
Pramoninėms užduotims dažnai reikia daugiau nei bendros vaizdinės informacijos. Išsami apžiūra, temperatūros analizė, trimatis matavimas ir aplinkos stebėjimas priklauso nuo jutiklių, galinčių pateikti tikslinei užduočiai tinkamus duomenis.
Todėl didesnis tikslumas nėra atskira specifikacija. Jis turi būti prijungtas prie reikiamo matavimo metodo, veikimo nuotolio, orlaivio stabilumo ir duomenų apdorojimo darbo eigos.
Didesnis intelektas
Kadangi jutikliai generuoja daugiau informacijos, automatinė analizė tampa vis naudingesnė. Dirbtiniu intelektu pagrįstas atpažinimas gali padėti nustatyti iš anksto nustatytus modelius dideliuose vaizdų rinkiniuose, tvarkyti tikrinimo duomenis ir pabrėžti sritis, kurias verta peržiūrėti.
Ši plėtra keičia naudingosios apkrovos vaidmenį iš pasyvaus duomenų rinkėjo į aktyvią informacijos darbo eigos dalį.
Gilesnė sistemos integracija
Kitas plėtros etapas yra ne tik papildomos įrangos pridėjimas. Ji integruoja orlaivį, naudingąją apkrovą, varomąją jėgą, akumuliatorių, struktūrą, ryšio sąsajas ir apdorojimo sistemas, kad jos veiktų kaip viena koordinuota platforma.
Tai ypač svarbu pritaikytam pramoniniam pritaikymui. Specializuota naudingoji apkrova gali turėti įtakos akumuliatoriaus poreikiams. Baterijos keitimas gali turėti įtakos orlaivio masei. Struktūriniai pokyčiai gali turėti įtakos naudingosios apkrovos tvirtinimui. Papildomas skaičiavimas gali pakeisti energijos poreikį. Sistemos lygio dizainas padeda išlaikyti šiuos ryšius suderintus.
Miniatiūrizavimas Mažesnė įranga gali supaprastinti montavimą ir sukurti daugiau lankstumo kompaktiškoms orlaivių platformoms.
Didesnis tikslumas Patobulinti jutikliai gali pateikti išsamesnę vaizdinę, šiluminę, erdvinę ar aplinkos informaciją.
Protingas apdorojimas Automatinė analizė gali padėti paversti didelius surinktų duomenų kiekius į prioritetinę tikrinimo informaciją.
Pramoniniai UAV tampa vis labiau pritaikyti konkrečiai programai
Profesionalaus orlaivio vertė vis labiau priklauso nuo to, kaip jis atitinka užduotį, kuriai jis yra dislokuotas. Platforma, sukurta atsižvelgiant į tikrinimo reikalavimus, gali turėti skirtingus struktūrinius ir elektrinius prioritetus nei platforma, skirta žemės ūkiui ar medžiagų tvarkymui.
Tai reiškia, kad naudingosios apkrovos plėtra ir orlaivių kūrimas tampa vis labiau susiję. Vietoj to, kad pirmiausia pasirinktų bendrą orlaivį ir vėliau pridėtų įrangą, projekto komandos gali apibrėžti eksploatavimo užduotį ir sukurti visą sistemą aplink ją.
Sistemos perspektyvaTikėtina, kad ateityje kuriant mažiau dėmesio bus skiriama orlaiviui, kaip izoliuotai skraidančiai mašinai, ir daugiau dėmesio orlaivio, naudingosios apkrovos, energijos sistemos, duomenų apdorojimo ir specifinės pramonės darbo eigos ryšiui.
Dažnai užduodami klausimai
Kokio tipo naudingosios apkrovos įranga gali būti naudojama su pramoniniais UAV?
Įprastos kategorijos apima matomos šviesos kameras, terminio vaizdo sistemas, LiDAR, žemės ūkio purškimo ir sėjimo įrangą, medžiagų tvarkymo įrenginius, aplinkos jutiklius, apšvietimo sistemas, ryšio modulius ir išmaniąją vaizdo analizės įrangą. Tinkamas pasirinkimas priklauso nuo darbo užduoties.
Kaip pasirinkti tarp matomos šviesos kameros ir terminio vaizdo?
Matomos šviesos kamera tinka, kai užduotis daugiausia priklauso nuo paviršiaus išvaizdos, vaizdų ar vaizdo įrašo. Terminis vaizdas yra naudingas, kai svarbūs temperatūros skirtumai arba karščio modeliai. Kai kurios tikrinimo darbo eigos gali naudoti abi, kad gautų papildomą informaciją.
Kada vietoj įprastos kameros reikėtų naudoti LiDAR?
LiDAR turėtų būti svarstomas, kai projektui reikia trimačių erdvinių matavimų, reljefo informacijos, aukščio duomenų ar struktūrinio modeliavimo. Įprasta kamera suteikia vaizdinę informaciją, o LiDAR prideda atstumo ir erdvinio matavimo galimybes.
Ar vienas UAV gali turėti kelias naudingojo krovinio sistemas?
Tai gali būti įmanoma, kai orlaivis turi pakankamai naudingos apkrovos, turi fizinę įrengimo erdvę, turimą galią, tinkamą struktūrinę paramą ir suderinamas duomenų sąsajas. Keli naudingieji kroviniai turėtų būti vertinami kartu, nes jų bendras svoris ir galios poreikis turi įtakos orlaivio konfigūracijai.
Kokie veiksniai turi įtakos naudingo krovinio integravimui?
Svarbūs veiksniai yra naudingo krovinio svoris, matmenys, svorio centras, tvirtinimo būdas, galios reikalavimai, vibracija, duomenų sąsajos, aplinkos sąlygos ir prieiga prie priežiūros. Šios charakteristikos turėtų būti peržiūrėtos prieš patvirtinant galutinę orlaivio konfigūraciją.
Ar naudingos apkrovos įrangą galima pritaikyti konkrečiam UAV?
Konkrečiam projektui pritaikytos konfigūracijos gali būti sukurtos atsižvelgiant į nustatytus įrangos matmenis, montavimo reikalavimus, galios charakteristikas ir veikimo sąlygas. Tinkinimo laipsnis priklauso nuo pritaikymo ir orlaiviui reikalingų techninių parametrų.
Kaip su UAV įranga gali būti naudojama intelektuali vaizdo analizė?
Tinkami dirbtinio intelekto moduliai gali analizuoti surinktus vaizdus ir nustatyti iš anksto nustatytas sąlygas, pvz., paviršiaus įtrūkimus, matomus linijų pažeidimus, įrangos anomalijas ar kitus nurodytus modelius. Rezultatai gali padėti organizuoti didelius duomenų rinkinius ir nukreipti dėmesį į sritis, kurias reikia toliau peržiūrėti.
Ar naudingosios apkrovos sistemos tinka žemės ūkio reikmėms?
Taip. Žemės ūkio įranga gali apimti purškimo ir sėjimo sistemas, skirtas kontroliuojamam medžiagų paskirstymui. Naudingosios apkrovos konfigūracija turi atitikti orlaivio eksploatacinę apkrovą, turimą galią, bako ar medžiagų talpą ir taikymo reikalavimus.
Ar UAV naudingieji kroviniai gali palaikyti aplinkos stebėjimą?
Taip. UAV gali turėti dujų aptikimo, dulkių stebėjimo, vandens mėginių ėmimo ir kitų aplinkos matavimų įrangą. Kuriant stebėjimo darbo eigą reikia atsižvelgti į jutiklį, skrydžio trajektoriją, mėginių ėmimo metodą ir aplinkos sąlygas.
Ką reikėtų apibrėžti prieš aptariant pritaikytą naudingosios apkrovos sprendimą?
Naudinga informacija apima numatomą užduotį, naudingos apkrovos matmenis, bendrą svorį, reikalingą galią, montavimo sąsają, duomenų reikalavimus, veikimo aplinką, numatomas skrydžio sąlygas ir bet kokius konkrečius matavimo ar eksploatavimo reikalavimus.
Suplanuokite savo UAV naudingojo krovinio konfigūraciją
Pasidalykite numatytu pritaikymu, įrangos matmenimis, naudingos apkrovos svoriu, galios reikalavimais, montavimo sąlygomis arba jutimo tikslais, kad pradėtumėte tikslinę techninę diskusiją.
susisiekite su mumis, kad aptartume jūsų naudingos apkrovos reikalavimus