- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
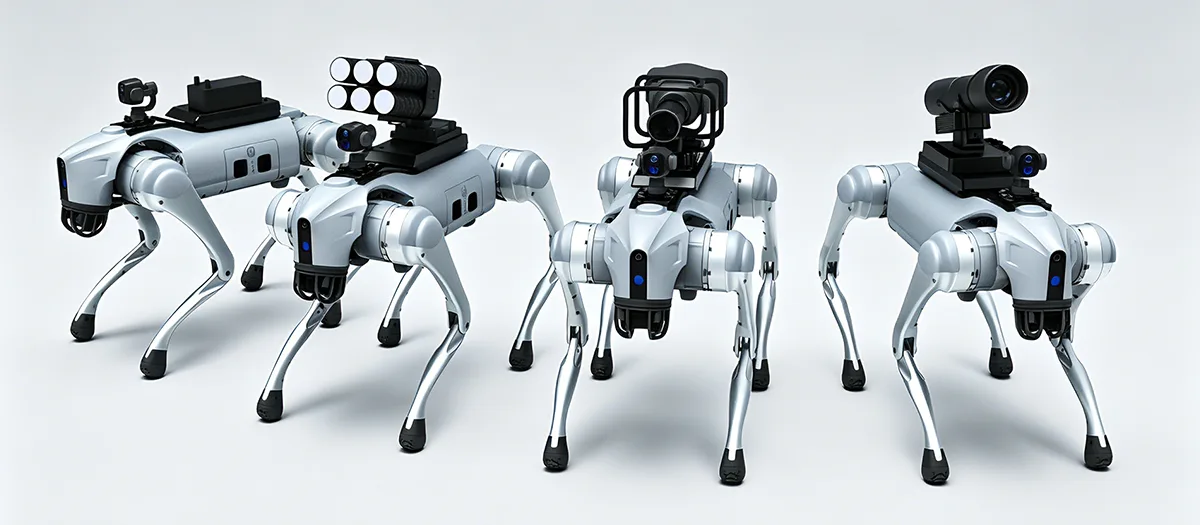
Dėl ko robotas šuo tinka sudėtingoms pramoninėms operacijoms?
A Robotas šuosukurtas taip, kad galėtų judėti už įprastų ratinių mobiliųjų robotų apribojimų, kai pramoninės užduotys yra susijusios su laiptais, šlaitais, nelygia žeme, siauromis perėjomis, nuolaužomis, tuneliais ar kita sudėtinga reljefa. Jo vertė kyla dėl keturkampio mobilumo, autonominės navigacijos, aplinkos suvokimo, konkrečios užduoties jutimo, modulinės įrangos ir nuolatinio veikimo derinio. Tačiau pramoniniams vartotojams vien mobilumo neužtenka. Praktinė platforma taip pat turi palaikyti stabilų judėjimą, duomenų rinkimą, įrangos integravimą, baterijų valdymą, priežiūrą ir veikimą nustatytomis aplinkos sąlygomis. Dėl to platformos architektūra ir programų planavimas yra pagrindiniai sėkmingo diegimo tikrinimo, infrastruktūros stebėjimo, išmaniosios gamybos, pagalbos avarinės pagalbos ir kitų profesionalių veiklos scenarijų pagrindai.
Turinys
Spustelėkite skyrių, kad pereitumėte tiesiai į atitinkamą techninę diskusiją.
- 1. Kas apibūdina pramoninį keturkojį robotą?
- 2. Kuo mobilumas kojomis naudingas sudėtingoje vietovėje?
- 3. Kokios autonominės funkcijos pagerina pramonės veiklą?
- 4. Kokį vaidmenį atlieka kelių jutiklių suvokimas?
- 5. Kokias tikrinimo užduotis gali atlikti keturkampė platforma?
- 6. Ką modulinė įranga gali pridėti prie platformos?
- 7. Kokioms sąlygoms platforma turėtų būti sukurta?
- 8. Kaip keturkojai robotai gali sumažinti sąlytį su sudėtingomis darbo vietomis?
- 9. Kaip turėtų būti integruota įranga ir jutikliai?
- 10. Ką pirkėjai turėtų įvertinti prieš rinkdamiesi platformą?
- 11. Kaip atrodo struktūrinio diegimo procesas?
- 12. Kokia pramoninės keturkojų robotikos ateities kryptis?
- 13. Dažnai užduodami klausimai
Kas apibūdina pramoninį keturkojį robotą?
Pramoninis keturkojis robotas yra mobili robotų platforma, sukurta judant kojomis, o ne ant ratų ar vikšrų. Jo keturkojė struktūra leidžia derėtis dėl aukščio pokyčių ir netaisyklingos žemės, nešant jutiklius, ryšių įrangą, skaičiavimo aparatinę įrangą ir kitą specifinę įrangą.
Pagrindinis bruožas yra ne tik keturių kojų išvaizda. Keturkampės platformos vertę lemia judėjimo, suvokimo, valdymo, galios, struktūros ir užduočių įrangos koordinavimas. Robotas turi suprasti aplinką, reguliuoti savo judėjimą, išlaikyti pusiausvyrą ir atlikti apibrėžtą darbo tvarką.
Šis į sistemą orientuotas dizainas atskiria pramonines keturkampes platformas nuo paprastų nuotoliniu būdu valdomų mašinų. Profesionali platforma gali palaikyti autonominį maršruto planavimą, kliūčių išvengimą, duomenų rinkimą, įrangos stebėjimą ir kartojamą patruliavimo tvarką. Šios funkcijos leidžia robotui dalyvauti platesnėje darbo eigoje, o ne veikti tik kaip mobilioji kamera.
Mobilumas kojomis Keturių kojų judėjimas leidžia platformai įveikti laiptus, šlaitus, tarpus, nelygias grindis, purų gruntą ir kitus reljefo pokyčius.
Išmanioji navigacija Suvokimas, kelio planavimas, padėties nustatymas ir kliūčių vengimas gali palaikyti savarankiškesnį judėjimą sudėtingoje aplinkoje.
Išplečiama platforma Moduliniai jutikliai ir įranga gali pritaikyti tą pačią robotų bazę įvairioms tikrinimo, stebėjimo ir pramoninėms užduotims.
Kodėl keturkampis mobilumas keičia pramonės automatiką
Tradiciniai ratiniai robotai geriausiai veikia ant santykinai nuspėjamų paviršių. Jų efektyvumas gali sumažėti, kai trasą nutraukia laiptai, tranšėjos, birios medžiagos, paaukštinti slenksčiai ar nelygus reljefas. Vikšrinės sistemos gali įveikti kai kuriuos sudėtingus paviršius, tačiau jos taip pat turi apribojimų ankštose erdvėse ir kai aplinkoje dažnai keičiasi aukštis.
Judėjimas kojomis problemą sprendžia skirtingai. Kiekvieną koją galima valdyti atskirai, todėl robotas gali padėti kojas pagal reljefą. Tai suteikia daugiau galimybių išlaikyti pusiausvyrą judant netaisyklingoje aplinkoje.
Taikant pramonę, praktinė nauda yra prieiga. Robotas, galintis judėti įvairaus tipo vietovėje, gali pasiekti tikrinimo punktus, įrangos zonas, tunelius, dirbtuves ir kitas vietas, kur įprastai mobiliai platformai gali prireikti papildomos infrastruktūros.
- Keturių kojų judėjimas palaiko besikeičiančius aukščius ir nelygią žemę.
- Autonominė navigacija gali sumažinti nuolatinio rankinio vairavimo poreikį.
- Jutikliai teikia informaciją apie aplinką judėjimo ir tikrinimo užduotims atlikti.
- Modulinės sąsajos leidžia įdiegti skirtingą įrangą įvairioms programoms.
- Skaitmeninis duomenų rinkimas gali susieti lauko operacijas su vėlesne analize.
Pagrindinis principasPramoninis keturkojis turėtų būti vertinamas kaip visapusiška mobilioji operacinė sistema. Mobilumas yra svarbus, tačiau suvokimas, valdymas, įrangos integravimas, galia ir duomenų funkcijos lemia, kiek naudingas tas mobilumas.
Kuo mobilumas kojomis naudingas sudėtingoje vietovėje?
Sunkus reljefas yra viena aiškiausių keturkojų robotų pritaikymo sričių. Pramoninėse aikštelėse gali būti laiptų, rampų, tranšėjų, siaurų pėsčiųjų takų, griuvėsių, purvo vietų, nelygių grindų ir paviršiaus aukščio pokyčių. Platformai, skirtai tik plokščioms grindims, gali prireikti papildomos infrastruktūros arba ji gali nepasiekti tam tikrų vietų.
Keturkojis robotas gali padėti ir pakelti kojas individualiai, todėl gali prisitaikyti prie kūno padėties keičiantis reljefui. Tai gali palaikyti judėjimą per šlaitus, laiptelius, tarpus ir netaisyklingus paviršius, išlaikant stabilesnį ryšį tarp platformos ir žemės.
Laiptai ir aukščio pokyčiai
Laiptai yra paprastas reljefo pavyzdys, galintis įveikti ratines platformas. Kiekvienas ratas turi palaikyti tinkamą kontaktą su paviršiumi, o robotas turi įveikti pasikartojančius vertikalius pokyčius. Kojų platforma gali pakelti atskiras kojas ir pakoreguoti savo laikyseną, kad būtų galima judėti tarp žingsnių.
Tikslios galimybės vis tiek priklauso nuo roboto konstrukcijos, žingsnių geometrijos, valdymo sistemos ir aplinkos sąlygų. Svarbus inžinerinis aspektas yra tai, kad kojelių konstrukcija suteikia papildomų judėjimo galimybių, kurių ratai neturi.
Šlaitai ir nelygūs paviršiai
Pramoninėje aplinkoje dažnai yra nuožulnus betonas, žvyras, purus dirvožemis, purvinas gruntas, drenažo kanalai arba pereinamieji paviršiai. Keturkojis platforma gali pritaikyti savo kojų padėtis ir kūno padėtį keičiantis reljefui.
Stabilus veikimas priklauso nuo mechaninio dizaino, suvokimo, eisenos valdymo, traukos ir pusiausvyros algoritmų derinio. Kojos suteikia fizinio judėjimo galimybę, o valdymo sistema nustato, kaip ši galimybė naudojama.
Siauros ir netvarkingos erdvės
Pramoniniuose tuneliuose, dirbtuvėse, vamzdžių koridoriuose ir priežiūros zonose gali būti kliūčių, kurios riboja galimą maršrutą. Kompaktiška keturkampė platforma gali pereiti kai kurias iš šių erdvių nereikalaujant ištisinio plokščio važiavimo paviršiaus.
| Reljefo būklė | Iššūkis įprastoms mobiliosioms platformoms | Quadruped Design Advantage |
|---|---|---|
| Žingsniai | Vertikalūs pokyčiai gali nutraukti rato kontaktą ir judėjimą pirmyn | Atskiros kojos gali būti pakeltos ir išdėstytos skirtinguose aukščiuose |
| Statūs šlaitai | Sumažėjusi trauka ir ribotas kūno reguliavimas gali turėti įtakos judėjimui | Judėjimo metu galima reguliuoti kojų padėtį ir kūno laikyseną |
| Skalda | Dėl netaisyklingų kontaktinių paviršių rato judėjimas gali būti nestabilus | Individuali pėdų padėtis suteikia daugiau galimybių įveikti kliūtis |
| Purvina žemė | Ratų ar vikšro sukibimas ant minkšto paviršiaus gali skirtis | Kojų padėtis gali prisitaikyti prie besikeičiančių kontaktinių sąlygų |
| Spragos ir grioviai | Ratinėms sistemoms gali prireikti tiltelio arba aplinkkelių | Judant kojomis galima naršyti aplink arba virš pasirinktų reljefo ypatybių |
Pusiausvyra yra svarbi tiek pat, kiek judėjimas
Neužtenka galimybės judėti sudėtingoje vietovėje. Platforma turi išlaikyti pusiausvyrą nešant jutiklius ir įrangą. Staigūs žemės aukščio pokyčiai gali turėti įtakos roboto svorio centrui ir apkrovos pasiskirstymui.
Todėl valdymo sistemos turi koordinuoti eiseną, laikyseną, jutiklio grįžtamąjį ryšį ir judėjimo greitį. Apsaugos nuo drebėjimo ir apsivertimo funkcijos gali padėti išlaikyti stabilų veikimą nustatytoje veikimo zonoje.
Tai ypač aktualu, kai robotas nešiojasi kameras ar matavimo įrangą. Per didelis judėjimas gali pabloginti surinktų duomenų kokybę net tada, kai pats robotas lieka vertikaliai.
Kokios autonominės funkcijos pagerina pramonės veiklą?
Pramoninė robotika tampa naudingesnė, kai platforma gali atlikti kartojamas užduotis nereikalaujant nuolatinio vairavimo rankiniu būdu. Autonominės funkcijos gali sumažinti operatoriaus darbo krūvį, o judėjimas ir duomenų rinkimas tampa struktūriškesni.
Šiuolaikinės keturkampės platformos gali derinti aplinkos suvokimą, padėties nustatymą, maršruto planavimą, kliūčių išvengimą, užduočių vykdymą ir duomenų įrašymą. Autonomijos laipsnis priklauso nuo roboto architektūros, jutiklių, programinės įrangos, ryšio sąlygų ir veikimo aplinkos.
Aplinkos suvokimas
Kad mobilusis robotas galėtų savarankiškai naršyti, jam reikia informacijos apie jį supančią aplinką. Jutikliai gali atpažinti kliūtis, reljefo pokyčius, atvirus maršrutus ir kitas susijusias ypatybes.
Tada navigacijos sistema naudoja suvokimo duomenis, kad nustatytų, kaip robotas turėtų judėti. Besikeičiančioje aplinkoje šį procesą gali tekti vykdyti nuolat, o ne remiantis vien fiksuotu žemėlapiu.
Kelio planavimas ir kliūčių išvengimas
Kelio planavimas nustato, kaip robotas gali keliauti tarp nustatytų taškų. Kliūčių vengimas padeda prisitaikyti, kai objektas blokuoja suplanuotą maršrutą arba pasikeičia aplinkos sąlygos.
Pramoninės patikros atveju tai gali palaikyti pakartojamus maršrutus aplink įrangą, per įrenginius arba tarp paskirtų tikrinimo taškų. Operatoriai gali daugiau dėmesio skirti patikrinimo rezultatams, o ne rankiniu būdu valdyti kiekvieną judesį.
Užduočių planavimas ir duomenų rinkimas
Savarankiška tikrinimo rutina gali sujungti judesį su jutimu. Robotas gali keliauti į nustatytas vietas, rinkti vaizdus ar jutiklio rodmenis, įrašyti rezultatus ir tada eiti į kitą vietą.
Taip sukuriama skaitmeninė darbo eiga, kurioje susijungia roboto judėjimas ir surinkta informacija. Užuot gaminusi tik vaizdo srautą, sistema gali sukurti struktūrinį patikrinimo rezultatų įrašą.
Suvokti
Jutikliai renka informaciją apie reljefą, kliūtis, įrangą ir aplinkos sąlygas.
Planuoti
Navigacijos sistema nustato tinkamą maršrutą pagal turimą erdvę ir užduoties reikalavimus.
aktas
Kojos ir valdymo sistemos koordinuoja judesius prisitaikydami prie aplinkos pokyčių.
Įrašas
Patikrinimo vaizdai, jutiklio matavimai ir veikimo informacija gali būti saugomi tolesnei analizei.
Savarankiškumas turėtų būti suderintas su aplinka
Savarankiškas veikimas nereiškia, kad kiekviena pramoninė aplinka turėtų būti visiškai be priežiūros. Kai kurioms aplinkoms prieš atliekant konkrečias užduotis reikalinga apibrėžta priežiūra, nuotolinis įsikišimas arba operatoriaus patvirtinimas.
Praktiškesnis būdas yra nustatyti, kurios darbo eigos dalys gali būti patikimai automatizuotos ir kur žmogaus sprendimų priėmimas išlieka naudingas. Navigacija, pakartotinis duomenų rinkimas ir įprastas maršruto vykdymas yra puikus automatizavimo kandidatas, o neįprastus radinius gali prireikti papildomo žmogaus vertinimo.
Kokį vaidmenį atlieka kelių jutiklių suvokimas?
Suvokimas suteikia mobiliajam robotui informacijos, kurios jam reikia, kad jis suprastų savo aplinką ir atliktų konkrečios programos užduotis. Vienas jutiklis retai teikia visą informaciją, reikalingą pramoniniam darbui.
Visual cameras can provide detailed images. Šiluminiai jutikliai gali atskleisti temperatūros skirtumus. Atstumo jutikliai gali padėti robotui suprasti aplinkinę geometriją. Kiti jutikliai gali palaikyti lokalizaciją, aplinkos matavimą arba konkrečios įrangos patikrinimą.
Vizualinis jutimas
Didelės raiškos kameros gali užfiksuoti vaizdus ir vaizdo įrašus įrangos stebėjimui, infrastruktūros patikrinimams, įrenginių stebėjimui ir dokumentavimui. Vizualiniai duomenys dažnai yra tikrinimo pradžios taškas, nes operatoriai gali tiesiogiai peržiūrėti komponentų ir paviršių išvaizdą.
Terminis jutimas
Šiluminis vaizdas gali nustatyti temperatūros pokyčius, kurie gali būti neaiškūs matomos šviesos vaizduose. Tai gali būti naudinga elektros įrangai, mašinoms, maitinimo sistemoms ir kitam turtui, kai neįprasti šilumos modeliai gali rodyti būklę, kurią reikia toliau įvertinti.
Erdvinis suvokimas
Informacija apie atstumą ir gylį gali padėti robotui suprasti kliūtis, koridorius, laiptelius ir kitas aplinkos ypatybes. Tai palaiko navigaciją ir taip pat gali prisidėti prie žemėlapių sudarymo ir erdvinės dokumentacijos.
| Jutiklio kategorija | Pirminė informacija | Galimas pramonės vaidmuo |
|---|---|---|
| Matomos šviesos kamera | Vaizdai ir vaizdo įrašas | Vizuali apžiūra, dokumentacija, įrangos stebėjimas |
| Šiluminė kamera | Temperatūros modeliai | Šiluminės būklės patikrinimai ir neįprasto karščio identifikavimas |
| Gylio arba nuotolio jutiklis | Atstumas ir erdviniai santykiai | Navigacija, kliūčių išvengimas ir aplinkos žemėlapių sudarymas |
| Aplinkos jutiklis | Apibrėžti aplinkos matavimai | Svetainės stebėjimas ir konkrečios programos duomenų rinkimas |
Kodėl jutiklių suliejimas yra svarbus
Jutiklių sintezė sujungia informaciją iš skirtingų jutimo šaltinių, kad sukurtų išsamesnį aplinkos vaizdą. Kamera gali atpažinti objekto išvaizdą, o gylio jutiklis nurodo jo atstumą ir padėtį.
Tada šiluminė informacija gali pridėti kitą sluoksnį, parodydama, ar objektas turi neįprastą temperatūros modelį. Sujungus šiuos šaltinius, patikrinimas ir navigacija gali būti informatyvesni nei pasikliaujant vienu jutikliu.
Naudingojo krovinio pasirinkimas priklauso nuo užduoties
Daugiau jutiklių nebūtinai reiškia geresnę sistemą. Kiekvienas papildomas komponentas padidina svorį, galios poreikį, montavimo apribojimus, duomenų apdorojimo poreikius ir priežiūros aspektus.
Teisingas požiūris yra pasirinkti tik informaciją, reikalingą apibrėžtai užduočiai atlikti. Vizualinės apžiūros platformai gali nereikėti didelės aplinkos jutiklių kolekcijos, o pramoniniam stebėjimo projektui gali prireikti kelių tipų duomenų, kad būtų gauti naudingi rezultatai.
Kokias tikrinimo užduotis gali palaikyti keturkampė platforma?
Apžiūra yra vienas iš praktiškiausių pramoninių keturkojų robotų pritaikymo būdų, nes platforma gali judėti vietose, kurios gali būti nepatogios žmonėms arba sudėtingos ratinėms mašinoms.
Robotas gali sekti apibrėžtus maršrutus, sustoti patikrinimo taškuose, rinkti vaizdus ar jutiklio duomenis ir grąžinti informaciją į analizės sistemą. Taip sukuriama pakartojama tikrinimo darbo eiga, kurią galima suplanuoti pagal objekto eksploatavimo reikalavimus.
Gamyklos ir dirbtuvių apžiūra
Gamybos aplinkoje įranga dažnai paskirstoma didelėse patalpose. Kai kurios zonos gali būti paaukštintos, siauros arba atskirtos dėl grindų lygio pokyčių.
Keturkampė platforma gali naršyti pasirinktose objekto dalyse ir rinkti vaizdinę informaciją iš mašinų, vamzdynų, elektros spintelių, konstrukcijų sričių ir kito apibrėžto turto.
Galios ir įrangos stebėjimas
Šiluminiai ir vizualiniai jutikliai gali būti derinami įrangos patikrinimui ten, kur svarbūs temperatūros skirtumai. Robotas gali rinkti vaizdus iš anksto nustatytose vietose ir palyginti dabartinius rezultatus su istoriniais įrašais.
Tunelio ir uždarų zonų patikrinimas
Tuneliai, vamzdžių koridoriai ir kitos siauros vietos gali sukelti prieigos problemų. Į tokias erdves gali patekti kompaktiškas mobilus robotas, nešinas kameromis, apšvietimu ar kitais apžiūrai tinkančiais jutikliais.
Infrastruktūros stebėjimas
Infrastruktūros turtui dažnai reikia pakartotinai tikrinti panašias sritis. Pakartojamas roboto maršrutas gali padėti standartizuoti vaizdų rinkimą ir užtikrinti nuoseklią veikimo seką.
- Eilinis patikrinimas:Sekite iš anksto nustatytus maršrutus ir rinkkite pasikartojančius vaizdinius arba jutiklių duomenis.
- Įrangos stebėjimas:Sujunkite vizualinę ir šiluminę informaciją, kad įvertintumėte būklę.
- Struktūrinis stebėjimas:Užfiksuokite pasirinktų paviršių, jungčių, vamzdžių ir kitų fizinių išteklių vaizdus.
- Duomenų dokumentacija:Sukurkite patikrinimo įrašus su laiko žyma, kad galėtumėte vėliau palyginti ir analizuoti.
Apžiūros pranašumasNaudingiausia automatika yra ne tik pėsčiųjų tikrinimo maršruto pakeitimas. Tai sukuria pakartojamą ciklą, kuriame susijungia judėjimas, jutimas, duomenų įrašymas ir vėlesnė analizė.
Patikrinimo duomenys turėtų būti struktūrizuoti
Didelė vaizdų kolekcija nėra automatiškai naudinga. Sistema turėtų susieti duomenis su konkrečiomis vietomis, įranga, maršrutais ar tikrinimo taškais, kad operatoriai suprastų, iš kur kilo kiekvienas stebėjimas.
Kai robotizuota tikrinimo sistema yra derinama su atitinkama programine įranga, gauta informacija gali padėti analizuoti tendencijas, planuoti techninę priežiūrą ir atlikti tolesnį patikrinimą. Tiksli darbo eiga priklauso nuo įrenginio ir reikalingos informacijos.
Ką modulinė įranga gali pridėti prie platformos?
Moduliškumas leidžia vienai robotų platformai atlikti įvairias užduotis keičiant arba pridedant įrangą. Tai ypač naudinga pramoninėje aplinkoje, kur gali prireikti kelių tipų tikrinimo ir stebėjimo.
Galima įranga apima matomos šviesos kameras, terminio vaizdo sistemas, dujų detektorius, apšvietimo įrenginius, ryšio įrenginius, aplinkos jutiklius ir kitus specifinius modulius. Tiksli konfigūracija priklauso nuo roboto apkrovos, elektros sistemos, tvirtinimo sąsajų ir veikimo sąlygų.
Patikrinimo įranga
Kameros ir terminio vaizdo sistemos gali paversti robotą mobilia tikrinimo platforma. Vaizdinės kameros gali dokumentuoti fizines sąlygas, o šilumos jutikliai gali suteikti papildomos informacijos apie šilumos paskirstymą.
Aplinkosaugos įranga
Dujų ir aplinkos jutikliai gali leisti robotui rinkti matavimus iš sričių, kurios gali būti nepatogios rankiniu būdu pasiekti. Tai gali padėti stebėti darbo eigą pramoniniuose objektuose, tuneliuose, dirbtuvėse ir kitose apibrėžtose aplinkose.
Apšvietimo ir ryšio įranga
Apšvietimo moduliai gali pagerinti vaizdo kokybę tamsiose vietose ir palaikyti veikimą riboto apšvietimo vietose. Ryšio įranga gali leisti operatoriams keistis informacija su darbuotojais, esančiais darbo zonoje.
Vizualinis modulis Užfiksuoja vaizdus ir vaizdo įrašus, kad būtų galima vizualiai apžiūrėti, dokumentuoti ir stebėti įrangą.
Šiluminis modulis Pateikiama su temperatūra susijusi informacija, papildanti įprastą vizualinį patikrinimą.
Aplinkosaugos modulis Surenka apibrėžtus dujų, oro ar kitus aplinkos matavimus pagal pritaikymą.
Moduliškumas turi turėti apibrėžtas sąsajas
Modulinė sistema yra praktiška tik tada, kai įrangą galima sumontuoti nesukuriant nereikalingų suderinamumo problemų. Turi būti aiškiai apibrėžti tvirtinimo taškai, elektros jungtys, duomenų sąsajos, fiziniai matmenys ir svorio ribos.
Standartizuotos sąsajos gali supaprastinti įrangos konfigūracijų pakeitimus. Tuo pačiu metu specializuotiems projektams gali prireikti pasirinktinių laikiklių, korpusų ar maitinimo išdėstymo, kai standartinės sąsajos neatitinka taikomųjų programų reikalavimų.
Galia ir svoris turi būti vertinami kartu
Kiekvienas pridėtas modulis pakeičia visą veikimo konfigūraciją. Sunkesnis jutiklis padidina kojų ir varymo sistemos apkrovą. Papildoma elektronika gali padidinti elektros sąnaudas. Didesnis korpusas gali paveikti svorio centrą arba apriboti roboto judėjimą.
Todėl modulinė konstrukcija geriausiai veikia, kai robotas buvo sukurtas pakankamai dėmesio skiriant mechaniniams ir elektriniams ryšiams tarp bazinės platformos ir jos įrangos.
Kokioms sąlygoms turėtų būti sukurta platforma?
Pramonės aplinka labai skiriasi. Dirbtuvių grindys kelia skirtingus iššūkius iš lauko statybų zonos, o tunelis įveda skirtingus suvaržymus iš atviros pramoninės aikštelės.
Prieš pasirenkant ar kuriant robotizuotą platformą, reikia aiškiai apibrėžti aplinkos sąlygas. Šios sąlygos turi įtakos struktūrai, jutikliams, judėjimo algoritmams, sandarinimui, akumuliatoriaus elgesiui ir priežiūros reikalavimams.
Rain and moisture
Lauko aplinka gali būti paveikta robotų įrangos lietaus, vandens purslų ir didelės drėgmės. Tinkamas apsaugos lygis priklauso nuo platformos konstrukcijos ir numatomos darbo aplinkos.
Drėgmė taip pat gali paveikti jutiklius ir jungtis. Pakartotinai eksploatuojant lauke, į šiuos komponentus reikėtų atsižvelgti atliekant mechaninį ir elektrinį projektavimą, o ne laikyti antrinėmis detalėmis.
Dulkės ir birios medžiagos
Pramoninėse vietose gali būti dulkių, smėlio, šiukšlių ar kitų kietųjų dalelių. Tokios medžiagos gali patekti į judančius mechanizmus arba paveikti jutiklio matomumą.
Todėl apsauga, valymo procedūros, prieiga prie priežiūros ir komponentų pasirinkimas turėtų atspindėti faktines vietos sąlygas.
Temperatūra
Baterijos veikimas, elektronika, jutikliai ir mechaninės medžiagos gali skirtingai reaguoti į temperatūros pokyčius. Platforma, skirta plačioms temperatūros sąlygoms, turėtų būti įvertinta pagal tikrąjį veikimo diapazoną.
Vibracija ir smūgis
Judėjimas kojomis sukuria pasikartojančius mechaninius judesius, o nelygus reljefas gali sukelti papildomų smūgių. Todėl jautrius jutiklius ir elektroninę įrangą reikia tinkamai pritvirtinti ir apsaugoti.
| Aplinkos faktorius | Potencialus poveikis | Dizaino svarstymas |
|---|---|---|
| Drėgmė | Gali paveikti jungtis, elektroniką ir jutiklius | Tinkamos uždarymo, sandarinimo ir priežiūros procedūros |
| Dulkės | Gali patekti į mechanines ar elektronines sritis | Apsauga, valymo prieiga ir tinkamų komponentų pasirinkimas |
| Temperatūra | Gali turėti įtakos akumuliatoriaus ir elektronikos veikimui | Apibrėžtas veikimo diapazonas ir atitinkamas aplinkos vertinimas |
| Vibracija | Gali paveikti jutiklio duomenis ir mechaninius komponentus | Tinkamas montavimas, konstrukcijos projektavimas ir vibracijos įvertinimas |
| Poveikis | Gali apkrauti kojas, korpusus, laikiklius ir elektroniką | Konstrukcijų apsauga ir patvirtinimas nustatytomis sąlygomis |
Aplinka nustato tinkamą konfigūraciją
Nėra universalios konfigūracijos, kuri būtų ideali kiekvienai pramonei. Prieš pasirenkant robotą, darbo aplinka turi būti dokumentuojama.
Naudinga informacija gali apimti naudojimą patalpose arba lauke, paviršių tipus, temperatūros diapazoną, dulkių ar drėgmės buvimą, koridoriaus plotį, laiptų matmenis, numatomas kliūtis, reikalingą naudingą apkrovą ir ryšio sąlygas.
Kaip keturkojai robotai gali sumažinti poveikį sudėtingoms darbo vietoms?
Vienas iš svarbių pramoninės robotikos pritaikymų yra sumažinti žmonių poreikį patekti į sunkiai prieinamas, nepatogias arba netinkamas įprastai rankinei apžiūrai vietas.
Mobilus robotas gali nešti kameras ir jutiklius į nustatytas vietas, o operatoriai lieka patogesnėje valdymo vietoje. Tai gali padėti tikrinti ir rinkti duomenis, nereikalaujant, kad darbuotojai fiziškai sektų kiekvieną patikrinimo maršrutą.
Sumažinti įprastinį poveikį
Kai kurios pramoninės užduotys apima pakartotinį judėjimą karštoje, dulkėtoje, šlapioje, triukšmingoje, siauroje ar kitaip sudėtingoje aplinkoje. Naudojant mobiliąją platformą įprastam duomenų rinkimui, gali sumažėti personalo įėjimo į tas sritis dažnis.
Robotas nepašalina visų žmogaus įsikišimo reikalavimų. Priežiūrai, neįprastiems radiniams, remontui ir užduotims, kurių robotas negali atlikti, vis tiek gali prireikti apmokytų darbuotojų. Tikslas – atitinkamą tikrinimo ir stebėjimo veiklą perkelti į labiau kontroliuojamą veiklos modelį.
Nuotolinis stebėjimas ir bendravimas
Kameros ir ryšio moduliai gali suteikti operatoriams informaciją iš lauko, nereikalaujant, kad jie stovėtų šalia tikrinamos įrangos.
Techninės priežiūros komandoms tai gali būti naudinga atliekant išankstinius patikrinimus. Pirmiausia robotas gali rinkti vaizdinę informaciją, leidžiančią technikai nustatyti, kokių tolesnių darbų gali prireikti prieš įeinant į zoną.
Rizikos mažinimas priklauso nuo sistemos konstrukcijos
Robotas nėra automatiškai saugus vien dėl to, kad yra nuotolinis. Visai sistemai reikia tinkamos navigacijos, kliūčių išvengimo, ryšio, avarinių procedūrų, techninės priežiūros praktikos ir veikimo apribojimų.
Todėl robotas turėtų būti traktuojamas kaip inžinerinis įrankis su apibrėžtomis galimybėmis, o ne kaip universalus žmogaus darbo pakaitalas.
- Apibrėžkite, kurias užduotis galima atlikti nuotoliniu būdu.
- Nustatyti saugias roboto veikimo ribas.
- Pateikite tinkamas ryšio ir avarinio valdymo funkcijas.
- Jutiklius ir mechaninius komponentus prižiūrėkite pagal darbo sąlygas.
- Pasirūpinkite, kad žmogaus įsikišimas būtų prieinamas situacijose, kurios viršija apibrėžtas roboto galimybes.
Kaip turėtų būti integruota įranga ir jutikliai?
Įrangos integravimas nustato, ar robotas gali atlikti numatytą užduotį nepakenkdamas mobilumui, pusiausvyrai, energijos prieinamumui ar duomenų kokybei. Ant suoliuko gerai veikiančiam jutikliui gali prireikti kitokios tvirtinimo konstrukcijos, kai jis sumontuotas ant judančios keturkojo platformos.
Mechaninis montavimas
Tvirtinimo taškai turi tvirtai paremti įrangą, išlaikant pakankamą prieigą montavimui ir priežiūrai. Įrangos vieta taip pat svarbi, nes ji gali turėti įtakos svorio centrui ir roboto judėjimui.
Fotoaparatų ir jutiklių, kuriems reikalingas stabilus vaizdas, tvirtinimo sistema taip pat turėtų atsižvelgti į judėjimą ir vibraciją. Įrangai reikia tinkamo matymo lauko, netrukdant roboto kojoms ar kitiems komponentams.
Elektros integracija
Kiekvienas papildomas modulis sukuria elektros poreikį. Kameros, šiluminės sistemos, skaičiavimo moduliai, apšvietimas, ryšio įranga ir aplinkos jutikliai gali turėti skirtingus įtampos ir srovės reikalavimus.
Galios architektūra turi atitikti šias apkrovas, kartu išlaikant suderinamumą su roboto baterija ir valdymo elektronika.
Duomenų integravimas
Šiuolaikinės robotų sistemos gali generuoti didelius vaizdų, jutiklių ir navigacijos duomenų kiekius. Sistema turėtų apibrėžti, kaip informacija renkama, perduodama, saugoma ir apdorojama.
Idealiu atveju tikrinant duomenis turėtų likti susieti su vietos ir laiko informacija, kad vėliau analizė galėtų tiksliai nustatyti, kur buvo surinktas konkretus stebėjimas.
| Integracijos sritis | Pagrindinis Klausimas | Galimas poveikis |
|---|---|---|
| Svoris | Ar robotas gali neštis visą įrangos paketą? | Įtakoja judrumą, pusiausvyrą ir mechaninę apkrovą |
| Padėtis | Kur reikia montuoti įrangą? | Gali paveikti svorio centrą, matymo lauką ir judėjimą |
| Galia | Kokio elektros įvado reikia? | Keičiasi akumuliatoriaus ir maitinimo valdymo reikalavimai |
| Duomenys | Kaip informacija bus perduodama ar saugoma? | Nustato komunikacijos ir apdorojimo architektūrą |
| Priežiūra | Ar galima prieiti prie modulio ir jį pakeisti? | Įtakoja tinkamumą eksploatuoti ir veikimo tęstinumą |
Integracija turėtų būti suplanuota prieš diegiant
Ankstyvas planavimas gali užkirsti kelią tokioms problemoms kaip užblokuoti jutikliai, nepasiekiamos jungtys, nepakankama akumuliatoriaus talpa ar nestabilus įrangos tvirtinimas.
Naudinga techninė informacija apima įrangos matmenis, svorį, energijos suvartojimą, jungčių specifikacijas, ryšio sąsajas, montavimo reikalavimus, darbinę temperatūrą ir numatomą aplinkos poveikį.
Kai šie parametrai žinomi, robotų platforma gali būti vertinama kaip visa sistema, o ne kaip pagrindinis robotas su vėliau pridėta įranga.
Ką pirkėjai turėtų įvertinti prieš rinkdamiesi platformą?
Keturkojo roboto pasirinkimas turėtų prasidėti nuo programos, o ne nuo išvaizdos ar vieno našumo skaičiaus. Techniškai pažangi platforma vis tiek gali būti netinkama, jei negali važiuoti reikiamu reljefu, neštis reikiamos įrangos, veikti numatytomis sąlygomis ar pateikti reikiamų duomenų.
Pradėkite nuo aplinkos
Dokumentuokite paviršius, šlaitus, laiptus, koridorius, kliūtis, temperatūrą, drėgmę, dulkes ir kitas aplinkos charakteristikas. Šie veiksniai lemia, kokio tipo mobilumas ir apsauga reikalinga platformai.
Apibrėžkite operacijos užduotį
Nustatykite, ar robotas atliks patikrinimą, stebėjimą, duomenų rinkimą, transportavimą, įrangos stebėjimą ar kitą apibrėžtą funkciją. Užduotis nustato įrangą, kurią reikia įdiegti.
Įvertinkite mobilumą
Pažvelkite į daugiau nei gebėjimą vaikščioti. Atsižvelkite į laipiojimą laiptais, valdymą nuokalnėje, įveikimą į kliūtis, stabilumą, judėjimo greitį, gebėjimą apsisukti ir veikimą tikromis paviršiaus sąlygomis, kurių tikimasi vietoje.
Patikrinkite naudingosios apkrovos pajėgumą ir integraciją
Reikėtų įvertinti visą įrangos paketą, įskaitant kameras, jutiklius, ryšio įrenginius, tvirtinimo konstrukcijas, baterijas ir kitus priedus.
Peržiūrėkite autonomines funkcijas
Nustatykite, ar sistema gali palaikyti maršruto planavimą, kliūčių išvengimą, padėties nustatymą, automatizuotą duomenų rinkimą, užduočių planavimą ir nuotolinį stebėjimą projekte reikalaujamu lygiu.
- Vietovė:Kokius paviršius, laiptus, šlaitus ir kliūtis turi įveikti robotas?
- Užduotis:Kokį fizinį veiksmą ar informaciją turi pateikti robotas?
- Naudinga apkrova:Kokią įrangą reikia vežtis ir kiek ji sveria?
- Galia:Koks bendras platformos ir sumontuotos įrangos elektros poreikis?
- Savarankiškumas:Kurioms darbo eigos dalims reikia automatinio vykdymo?
- Aplinka:Kokios temperatūros, dulkių, drėgmės, vibracijos ar smūgio sąlygos numatomos?
- Priežiūra:Kaip bus tikrinami ir aptarnaujami jutikliai, baterijos, kojelės ir kiti komponentai?
Atrankos principasGeriausia platforma nebūtinai turi ilgiausią specifikacijų lapą. Tai tas, kurio mobilumas, jutimas, galia, įrangos integracija, autonomija ir techninės priežiūros charakteristikos atitinka tikrąją darbo aplinką.
Kaip atrodo struktūrinio diegimo procesas?
Struktūrizuotas diegimo procesas padeda paversti bendrą robotikos koncepciją operacine sistema su aiškiais techniniais reikalavimais. Tai ypač svarbu pramonėje, nes robotas turi dirbti su esama aplinka, įranga, procedūromis ir duomenų sistemomis.
- Apibrėžkite veikimo scenarijų:Įrašykite svetainės išdėstymą, reljefą, aplinkos sąlygas, veiklos maršrutus ir tikslines užduotis.
- Nustatykite reikalingą įrangą:Nustatykite, kokių kamerų, šilumos jutiklių, aplinkos įrenginių, apšvietimo įrenginių ar ryšio modulių reikia.
- Nustatykite sistemos parametrus:Patvirtinkite svorį, matmenis, galios reikalavimus, duomenų sąsajas, montavimo vietas ir prieigą prie priežiūros.
- Sukurkite veiklos maršrutą:Apibrėžkite programai reikalingas sritis, kontrolinius taškus, navigacijos kelius ir tikrinimo seką.
- Patvirtinti mobilumą:Įvertinkite judėjimą tikroje vietovėje, įskaitant laiptus, šlaitus, kliūtis ir pereinamuosius paviršius.
- Patvirtinti įrangą:Patikrinkite vaizdo kokybę, jutiklio rodmenis, ryšį ir įrangos stabilumą judėjimo metu.
- Nustatykite darbo procedūras:Apibrėžkite apmokestinimo, priežiūros, duomenų peržiūros, įsikišimo ir avarines procedūras.
Svetainės bandymai yra svarbūs
Laboratoriniai tyrimai negali atkurti visų tikro objekto savybių. Jei įmanoma, robotas turi būti vertinamas tipinėmis veikimo sąlygomis.
Svetainės bandymai gali atskleisti detales, kurias sunku nustatyti bendro kūrimo metu. Koridorius gali būti siauresnis nei tikėtasi. Laiptai gali būti neįprasto aukščio. Tam tikras paviršius gali užtikrinti mažesnę sukibimą. Apšvietimo sąlygos gali sumažinti fotoaparato veikimą.
Šios išvados gali būti naudojamos maršruto planavimui, įrangos išdėstymui, jutiklių konfigūracijai ar veikimo procedūroms koreguoti.
Duomenų darbo eigos turėtų būti suprojektuotos naudojant robotą
Tikrinimo automatika sukuria vertę tik tada, kai galima panaudoti surinktą informaciją. Naudinga sistema turėtų apibrėžti, kaip saugomi vaizdai ir jutiklių rodmenys, kaip jie susiejami su vietomis, kaip nustatomi anomalijos ir kaip operatoriai peržiūri rezultatus.
Atliekant pasikartojančius patikrinimus, istoriniai įrašai taip pat gali būti palyginimo pagrindas. Robotas gali rinkti duomenis naudodamas panašius maršrutus ir požiūrio taškus, todėl laikui bėgant lengviau atpažinti pakeitimus.
Priežiūra turi būti diegimo dalis
Mobiliajame robote yra mechaninių ir elektroninių komponentų, kurie nuolat juda. Kojoms, jungtims, varikliams, jutikliams, jungtims, akumuliatoriams ir apsauginiams korpusams reikia tinkamos priežiūros.
Todėl įprastas patikrinimas turėtų būti įtrauktas į veiklos planą nuo pat pradžių. Lengva prieiga prie pagrindinių komponentų ir aiškios pakeitimo procedūros gali padaryti ilgalaikį darbą praktiškesnį.
Kokia pramonės keturkojų robotų ateities kryptis?
Pramoninės keturkampės robotikos plėtra juda link didesnės autonomijos, geresnio aplinkosaugos supratimo, stipresnės įrangos integracijos ir labiau pritaikytos programinės įrangos. Pagrindinė kryptis yra ne tik paskatinti robotus geriau vaikščioti, bet ir sudaryti jiems galimybę atlikti visas darbo eigas su mažiau rankinio įsikišimo.
Sumanesnis įkūnytas veikimas
Vis dažniau tikimasi, kad robotai derins suvokimą ir judėjimą, o ne traktuos juos kaip atskiras funkcijas. Platforma gali naudoti aplinkos informaciją, kad nuspręstų, kur judėti, kaip išvengti kliūčių ir kur atlikti užduotį.
Tai sukuria glaudesnį ryšį tarp fizinio roboto ir jį valdančios programinės įrangos. Rezultatas gali būti labiau prisitaikantis judėjimas aplinkoje, kurios negalima visiškai pavaizduoti fiksuotu maršrutu.
Protingesnis patikrinimas
Kameroms ir jutikliams renkant daugiau informacijos, automatinė analizė tampa vis naudingesnė. Dirbtiniu intelektu pagrįstas atpažinimas gali padėti nustatyti iš anksto nustatytas vizualines sąlygas, organizuoti tikrinimo vaizdus ir pabrėžti sritis, kurias verta peržiūrėti.
Pavyzdžiui, sistema gali būti sukurta taip, kad atpažintų pasirinktas įrangos anomalijas, paviršiaus pokyčius ar kitas programos nustatytas sąlygas. Žmonių operatoriai gali sutelkti dėmesį į patikrinimą ir sprendimų priėmimą, o ne vienodai dėmesingai peržiūrėti kiekvieną vaizdą.
Didesnis moduliškumas
Tikėtina, kad ateities pramoninės platformos palaikys platesnius įrangos derinius. Vienoje robotų bazėje gali tilpti skirtingi tikrinimo jutikliai, aplinkos moduliai, ryšio įranga arba konkrečioms užduotims skirti įrenginiai.
Tam reikalingos labiau standartizuotos mechaninės ir elektrinės sąsajos, kartu leidžiant pritaikyti, kur to reikia specializuotiems projektams.
Integracija su pramonės informacinėmis sistemomis
Tikėtina, kad kitas pramoninės robotikos etapas sujungs fizinį darbą su skaitmeninėmis valdymo sistemomis. Roboto sukurta informacija gali būti derinama su įrangos įrašais, techninės priežiūros grafikais, žemėlapiais, patikrinimų istorija ir kitais skaitmeniniais duomenimis.
Tai leidžia robotui tapti didesnės pramoninės darbo eigos dalimi, o ne veikti kaip izoliuota mašina.
Aukštesnė autonomija Daugiau užduočių galima atlikti naudojant autonominę navigaciją, maršruto planavimą, kliūčių išvengimą ir suplanuotą veikimą.
Geresnis suvokimas Keli jutikliai ir intelektuali analizė gali suteikti daugiau informacijos apie įrangą ir aplinką.
Gilesnė integracija Robotinės platformos gali sujungti mobilumą, jutiklius, energiją, duomenis ir pramoninę programinę įrangą į išsamesnę darbo eigą.
Nuo mobilios mašinos iki išmaniosios operacinės platformos
Ilgalaikė keturkampės robotikos vertė slypi fizinio mobilumo ir skaitmeninio intelekto derinyje. Robotas, galintis vaikščioti sudėtinga vietove, suteikia fizinę prieigą. Informaciją teikia jutikliai. Autonominis valdymas užtikrina pakartojamumą. AI pagrįsta analizė gali padėti interpretuoti surinktus duomenis. Pramoninė programinė įranga sujungia šiuos rezultatus su platesnėmis darbo eigomis.
Kiekviena iš šių galimybių yra naudinga atskirai, tačiau jų derinys sukuria daug pajėgesnę platformą. Kuo glaudžiau jie integruoti, tuo daugiau programų galima palaikyti neperplanuojant visos sistemos kiekvienai naujai užduočiai.
Į ateitį nukreiptas principasPramoninės keturkampės robotikos kryptis yra į užduotis orientuotas sistemas, kurios vienoje koordinuotoje platformoje sujungia mobilumą, suvokimą, autonominį veikimą, modulinę įrangą ir duomenų intelektą.
Dažnai užduodami klausimai
Kas yra pramoninis keturkojis robotas?
Tai keturkojė mobili robotų platforma, sukurta profesionalioms užduotims, tokioms kaip tikrinimas, stebėjimas, duomenų rinkimas ir veikimas aplinkoje, kur įprastiems ratiniams robotams gali būti sunku naršyti.
Kodėl keturkojai robotai tinkami nelygiam reljefui?
Keturios atskirai valdomos kojos suteikia daugiau pėdų padėties ir kūno laikysenos pasirinkimų. Tai gali padėti platformai įveikti laiptus, šlaitus, tarpus, laisvus paviršius ir kitus reljefo pokyčius, atsižvelgiant į jos apibrėžtas veikimo galimybes.
Ar keturkojis robotas gali veikti autonomiškai?
Taip. Priklausomai nuo sistemos architektūros, autonominės funkcijos gali apimti aplinkos suvokimą, padėties nustatymą, maršruto planavimą, kliūčių išvengimą, užduočių vykdymą ir duomenų rinkimą. Tinkamas autonomijos lygis priklauso nuo programos ir aplinkos.
Kokius jutiklius galima montuoti keturkampėje platformoje?
Galima įranga apima matomos šviesos kameras, terminio vaizdo sistemas, gylio ar nuotolio jutiklius, aplinkos stebėjimo įrenginius, apšvietimo sistemas, ryšio modulius ir kitą konkrečioms užduotims skirtą įrangą. Tiksli konfigūracija priklauso nuo platformos ir programos.
Ar keturkojį robotą galima naudoti pramoninei apžiūrai?
Taip. Jis gali palaikyti įprastinį pramonės objektų, įrangos, infrastruktūros, tunelių, dirbtuvių ir kitų sričių patikrinimą, einant nustatytais maršrutais ir renkant vaizdinius, šiluminius ar kitus jutiklių duomenis.
Ar termoviziją galima integruoti su robotu?
Taip. Terminis vaizdas gali būti naudojamas kartu su įprastomis kameromis, kai temperatūros skirtumai yra svarbūs atliekant patikrinimo užduotį. Jutiklis, montavimo padėtis, energijos poreikis ir duomenų sąsaja turėtų būti vertinami kaip visos sistemos dalis.
Ar galima prie roboto pridėti papildomos įrangos?
Daugelis profesionalių platformų gali palaikyti modulinę įrangą, jei pridėti komponentai neviršija nustatytų mechaninių, elektrinių, svorio ir sąsajų ribų. Specializuotoms konfigūracijoms gali prireikti pasirinktinių skliaustų arba kitų integravimo komponentų.
Į ką reikėtų atsižvelgti renkantis platformą?
Svarbūs veiksniai yra reljefas, laiptų ir nuolydžio reikalavimai, darbo aplinka, naudingosios apkrovos svoris, jutiklių reikalavimai, energijos poreikis, autonominės funkcijos, duomenų darbo eiga, prieiga prie priežiūros ir ryšio sąlygos.
Ar ta pati platforma gali palaikyti skirtingas programas?
Taip. Modulinė konstrukcija gali leisti montuoti skirtingus jutiklius ir įrangą tikrinimui, stebėjimui, aplinkos matavimui ar kitoms apibrėžtoms pramonės užduotims atlikti. Galima konfigūracija priklauso nuo roboto architektūros ir įrangos reikalavimų.
Kaip galima panaudoti patikrinimo duomenis po roboto patruliavimo?
Surinktus vaizdus ir jutiklių rodmenis galima susieti su vietomis ir tikrinimo taškais, tada peržiūrėti iš anksto nustatytas sąlygas. Istoriniai įrašai taip pat gali padėti palyginti patikrinimo ciklus ir padėti organizuoti tolesnį darbą.
Ar autonominis veikimas pašalina operatorių poreikį?
Nebūtinai. Automation can reduce continuous manual control, but operators may still be needed for supervision, exception handling, maintenance, unusual findings, and tasks outside the robot's defined operating capability.
Kokioje aplinkoje gali būti naudojami pramoniniai keturkojai robotai?
Galimas pritaikymas yra gamyklos, dirbtuvės, tuneliai, pramonės objektai, infrastruktūros objektai, nelygios lauko zonos ir kitos vietos, kur reikalingas mobilus tikrinimas ar duomenų rinkimas. Tikrasis tinkamumas priklauso nuo aplinkos sąlygų ir platformos specifikacijų.
Aptarkite keturkojų robotų projektą
Pasidalykite reljefo sąlygomis, patikrinimo užduotimi, įrangos reikalavimais, naudingo krovinio svoriu, darbo aplinka arba autonominėmis funkcijomis, reikalingomis jūsų programai.
susisiekite su mumis ir aptarsime jūsų projekto reikalavimus